Okvir za brze odgovore
A robot za paletiranjeautomatski bira i slaže proizvode na palete. Pravi sustav prvenstveno ovisi o težini i dimenzijama proizvoda, brzini linije, konfiguraciji paleta, varijabilnosti SKU-a, raspoloživom prostoru, sigurnosnim zahtjevima i potrebnoj razini automatizacije.
Roboti za paletiranjerukovanje odabirom i slaganjem sanduka, vreća i kartona na palete za otpremu kako bi se zamijenilo ručno rukovanje-paletama. Mnogi proizvođači prelaze na automatizaciju kako bi smanjili ponavljajuće-troškove rada, smanjili rizike od ozljeda na radnom mjestu i stabilizirali protok usred nedostatka radne snage. Ipak, većina kupaca griješi uspoređujući samo nosivost ili početnu jediničnu cijenu, zanemarujući stvarna-ograničenja linija i ukupne operativne troškove.
Ako planirate automatizaciju paletiranja, pregledajteSerija robota za paletiranje RBTICza konfiguracije i specifikacije.
Što je robot za paletiranje i što uključuje kompletan sustav?
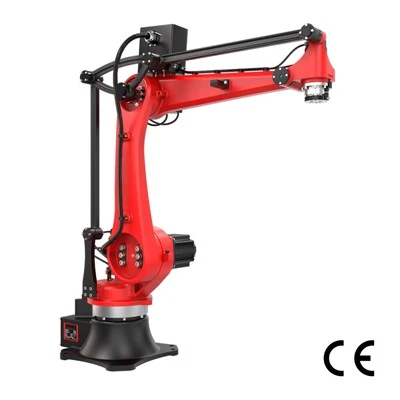
A robot za paletiranjeje industrijski robot koji se koristi za odabir proizvoda-kao što su kutije, torbe, ladice ili drugi pakirani tereti-i njihovo postavljanje na palete prema definiranom obrascu slaganja. Njegov je posao fizičko biranje-i-pokretanje potrebno za izradu tereta na paletama.
Međutim, sam robot samo je jedan dio automatizacije. U većini projekata kupci ne kupuju samo robotsku ruku; oni kupuju integriranirobotski sustav za paletiranjedizajniran za primanje proizvoda, ispravno rukovanje njima, izradu potrebnog uzorka paleta i siguran rad unutar proizvodne linije.
Robot naspram kompletnog sustava za paletiranje
Kompletan sustav paletiranja, odnćelija za paletiziranje, obično kombinira robota s nekoliko pratećih komponenti:
Robot:osigurava kretanje, doseg, nosivost i pozicioniranje potrebno za paletiranje.
Kraj--opreme za ruke (EOAT):hvata ili podupire proizvod tijekom svakog ciklusa odabira-i-postavljanja.
Transporteri:dostaviti proizvode robotu i, prema potrebi, premjestiti palete u ili iz ćelije.
Senzori:otkriti proizvod, paletu, poziciju i druge uvjete potrebne za koordinirani rad.
Sigurnosni sustav:koristi zaštitu, blokade, skenere ili druge zaštitne uređaje za kontrolu pristupa ćeliji.
HMI i kontrole:omogućuju operaterima odabir recepata, pregled stanja sustava, upravljanje greškama i kontrolu proizvodnje.
Rukovanje paletama i -slip listovima:automatski isporučuje prazne palete ili međuploče kada ih aplikacija zahtijeva.
Sučelje omotača:koordinira paletizer s nizvodno rastezljivim omotom ili drugom opremom za{0}}završnu obradu.

Ne zahtijeva svaka aplikacija svaki modul. Konačna arhitektura ovisi o čimbenicima kao što su vrsta proizvoda, uzorci paleta, propusnost, raspoloživi prostor, zahtjevi za rukovanje paletama i očekivana razina automatizacije uzvodno i nizvodno.
Drugim riječima,robotska ruka je komponenta; cjeloviti sustav paletiranja je radno proizvodno rješenje.
Nakon što je ta razlika jasna, komercijalno važnije pitanje je treba li vašoj operaciji robotsko paletiranje-i je li spremno za to.
Kada robotsko paletiranje ima poslovnog smisla?
Robotizirano paletiranjeima najviše poslovnog smisla kada se preklapaju tri uvjeta: postoji značajan operativni problem, proizvodni proces je prikladan za automatizaciju i očekivana vrijednost opravdava ulaganje. To znači da odluka ne bi trebala započeti s "Može li robot složiti ove proizvode?" U mnogim primjenama odgovor je tehnički da. Korisnije je pitanje da liautomatizacija paletiranjadovoljno dobro rješava trajno ograničenje proizvodnje da opravda sustav, integraciju, prostor i stalnu podršku koja je potrebna.
Studiju izvedivosti obično vrijedi razmotriti kada je paletiranje postalo teško za osoblje, fizički zahtjevno, nedosljedno ili restriktivno za rast proizvodnje. Može biti manje uvjerljiv kada su količine male, uzvodni uvjeti nestabilni, proizvodi vrlo nepredvidljivi ili ekonomski slučaj ovisi o pretpostavkama za koje je malo vjerojatno da će se održati.
Operativni znakovi da ste možda spremni
Nekoliko vidljivih proizvodnih uvjeta može ukazivati na to da robotsko paletiranje zaslužuje detaljniju procjenu.
Stalne poteškoće s osobljem.Ako je mjesta za paletiranje opetovano teško popuniti ili zadržati, automatizacija može smanjiti ovisnost o radnoj snazi koja već ograničava proizvodnju. Poslovna vrijednost najveća je kad se problemi s osobljem ponavljaju, a ne privremeni.
Velika fizička izloženost ili ergonomsko opterećenje.Ponavljajuće podizanje, savijanje, uvijanje ili rukovanje teškim proizvodima povećava vrijednost uklanjanja operatera iz zadatka paletiranja. Relevantno pitanje nije samo je li automatizacija "sigurnija", već koliko ručne izloženosti postojeći proces stvara tijekom cijele smjene.
Kraj-uskog grla-linije.Ako uzvodna oprema može proizvoditi brže nego što operateri mogu pouzdano paletizirati, stanica za paletiranje možda ograničava iskoristivi kapacitet linije. Automatizacija postaje vrijednija kada povećanje propusnosti paletiranja omogući postojećoj uzvodnoj imovini da radi bliže planiranom učinku.
Planirano proširenje proizvodnje.Nova linija, veća cijena linije, dodatni SKU volumen ili proširenje pogona mogu promijeniti ekonomiju čak i ako je danas moguće ručno paletiranje. Automatizacija može pomoći u apsorpciji budućih rezultata bez povećavanja rada kraj--linije istom brzinom.
Nedosljedna kvaliteta paleta.Česte varijacije u položaju kućišta, poravnanju slojeva, visini hrpe ili izvođenju uzorka mogu stvoriti nizvodne probleme pri rukovanju i transportu. Dobro-dizajnirana automatizirana ćelija može dodati vrijednost kada je definiran potreban uzorak palete i kada je dolazni proizvod dovoljno konzistentan.
Ponavljajući prekovremeni rad.Prekovremeni rad je posebno relevantan kada pokazuje da se potražnja za radnom snagom za ručno paletiranje širi s rasporedom proizvodnje. Ako operateri redovito moraju kasniti samo zato što linija radi duže, cijena i dostupnost rada na paletiranju mogu postati strukturno ograničenje, a ne izolirani trošak.
Više{0}}smjenski rad.Što više sati dnevno mora biti zaposleno na mjestu za paletiranje, veća je potencijalna iskoristivost automatiziranog sustava. Ćelija koja radi u dvije ili tri smjene općenito ima više mogućnosti za generiranje ekonomske vrijednosti nego ista oprema koja opslužuje malo korišten proces u jednoj-smjeni.
Razmotrimo dvije pojednostavljene situacije. Linija s jednom-smjenom koja radi umjerenim količinama samo dio dana, s lako dostupnom radnom snagom i malom ergonomskom izloženošću, može imati slabu automatizaciju čak i ako je aplikacija tehnički jednostavna. Nasuprot tome, linija s tri-smjene koja se redovito bori s brojem osoblja na mjestima za paletiranje, iziskuje prekovremeni rad i ne može povećati proizvodnju bez dodavanja više operatera predstavlja mnogo jači slučaj za ocjenu.
Kada robot za paletiranje možda NIJE pravi odgovor
Ne treba svaki postupak ručnog paletiranja odmah automatizirati. U nekim je okruženjima tehničko rješenje moguće, ali operativni ili financijski slučaj i dalje treba dodatno potvrditi.
Nizak ili povremeni obujam proizvodnje.Ako je potražnja za paletiranjem ograničena na mali broj utovara ili nekoliko radnih sati tjedno, oprema može ostati nedovoljno iskorištena. Automatizacija i dalje može imati smisla iz ergonomskih ili strateških razloga, ali sama ušteda rada možda neće poduprijeti investiciju.
Nestabilan uzvodni proces.Robot ne može ispraviti proizvodni proces koji je u osnovi nepredvidiv. Neredovito pristizanje proizvoda, česti zastoji pokretne trake, loše zapečaćene kutije, nekonzistentan oblik vrećice ili nekontrolirana orijentacija mogu smanjiti rad ćelije i povećati zahtjeve za intervencijom.
Automatizacija prije nego što se ti problemi riješe može jednostavno prenijeti problem nizvodno: umjesto da operateri ručno kompenziraju varijacije uzvodno, automatizirana ćelija stalno se zaustavlja jer se njezini očekivani unosi ne isporučuju.
Vrlo nepredvidivi proizvodi ili SKU definicije.Robotski sustavi mogu podnijeti značajnu raznolikost proizvoda, ali ta se raznolikost još uvijek mora razvijati. Ako su dimenzije, težine, karakteristike pakiranja, obrasci paleta ili zahtjevi za prelaskom loše definirani ili se stalno mijenjaju, opseg sustava i ekonomiju postaje teže potvrditi.
Ozbiljna prostorna ograničenja.Potpuna ćelija za paletiranje zahtijeva više od otiska robota. Transporteri proizvoda, položaji paleta, zaštitne ili sigurnosne zone, pristup operatera, slobodan prostor za održavanje i potencijalno dispenzeri paleta ili nizvodna oprema zauzimaju prostor. Raspored koji funkcionira matematički, ali ograničava siguran rad ili održavanje nije dobar dizajn sustava.
Slaba ili nesigurna ekonomija.Automatizacija bi trebala riješiti problem dovoljno vrijedan da opravda kapitalne troškove, integraciju, održavanje i operativne promjene. Ako je potražnja za radnom snagom minimalna, iskorištenost niska ili predviđene uštede ovise o nerealnim pretpostavkama o radnom vremenu ili broju osoblja, ekonomski argumenti mogu ostati slabi.
Nijedan od ovih uvjeta automatski ne diskvalificira robotsko paletiranje. Oni pokazuju gdje bi dodatni rad na procesu, testiranje aplikacije, analiza izgleda ili financijsko modeliranje mogli biti potrebni prije nego što se posvetite sustavu.
Koja vrsta sustava za paletiranje odgovara vašem poslovanju?
Nakon što se robotsko paletiranje učini komercijalno opravdanim, sljedeća odluka nije samo koji robot kupiti. jestekoja arhitektura paletiranja najbolje odgovara potrebnoj propusnosti, nosivosti, miksu proizvoda, raspoloživom prostoru, uključenosti operatera i željenoj razini automatizacije.Svi industrijski roboti i roboti za suradnju mogu biti prikladni. Bolji izbor ovisi o proizvodnom okruženju i kompromisima-koje je operacija spremna učiniti.
Industrijski robotski paletizer
Anindustrijski robotski paletizeropćenito dobro pristaje kada aplikacija kombinira relativno visoku propusnost, veće nosivosti, duge radne sate ili značajne-uzorke paleta i SKU varijacije.
Njegova glavna prednost je sposobnost da se nosi sa zahtjevnim proizvodnim zahtjevima uz zadržavanje programabilne fleksibilnosti. Jedna robotska platforma često može podržati više veličina sanduka, uzoraka paleta, usmjerenja proizvoda ili proizvodnih recepata bez potrebe za istim stupnjem mehaničke rekonfiguracije kao paletizator-stalne namjene. Ovo postaje posebno vrijedno u-velikoj količini, multi-SKU proizvodnji. Na primjer, postrojenje koje pokreće nekoliko pakiranih-formata proizvoda u dvije ili tri smjene može trebati visoke stope ciklusa tijekom dugih proizvodnih prozora, dok također mijenja uzorke paleta između proizvoda. Industrijski robot može pružiti i kontinuiranu-možnost rada i fleksibilnost upravljanja tim promjenama recepata unutar jedne ćelije.
Kompromis-je u tome što-industrijski robotski sustavi viših performansi obično zahtijevaju promišljeniju integraciju i sigurnosno planiranje. Doseg robota, nosivost, EOAT, zaštita, protok proizvoda, položaji paleta, pristup održavanju i okolna oprema moraju biti projektirani kao jedan sustav, a ne neovisno ocjenjivani.
Industrijsko robotizirano paletiranje stoga je posebno privlačno kadaizvedba i fleksibilnost su važni, a operacija može podržati potpunije integriranu ćeliju.
Kolaborativni paletizer
A kolaborativni paletizermogu biti privlačni kada su umjerena propusnost, ograničeni prostor, relativno upravljivi tereti i česta interakcija operatera važniji od maksimalne brzine.
Njegove karakteristike postavljanja često su korisne u objektima u kojima je paletiranje trenutačno ručno, ali operacija ne opravdava-ili ne može lako primiti-veću tradicionalnu robotsku ćeliju. Kompaktni izgledi mogu olakšati razmatranje sustava temeljenih na cobot-u pored postojećih proizvodnih linija, posebno kada operateri i dalje trebaju redoviti pristup za utovar materijala, promjenu proizvoda ili uklanjanje dovršenih paleta. Suradnički sustavi također mogu odgovarati aplikacijama gdje je varijacija SKU-a značajna, ali zahtjevi za-brzinom ciklusa ostaju umjereni. Operacija-temeljena na receptu omogućuje istoj platformi rukovanje s više definiranih proizvoda bez obvezivanja pogona na visoko fiksno mehaničko rješenje.
Međutim, akolaborativna robotska ruka ne stvara automatski sigurnu kolaborativnu aplikaciju. Sigurnost ovisi o kompletnoj primjeni, uključujući kraj--alata za ruke, nosivost, brzinu robota, okolnu opremu, dostupne opasnosti i način na koji ljudi komuniciraju sa ćelijom. Stoga je još uvijek potrebna procjena rizika za-specifičnu lokaciju.
Detaljne sigurnosne implikacije pripadaju sigurnosnoj procjeni sustava, ali iz perspektive arhitekture, ključna točka je jednostavna: odaberite cobota jer njegov otisak, model interakcije i omotnica izvedbe odgovaraju aplikaciji-a ne samo zato što nosi oznaku "suradnje".

Osnovna naspram potpuno automatizirane ćelije za paletiranje
Tehnologija robota i razina automatizacije odvojene su odluke.
Isti industrijski robot ili kolaborativni robot može se postaviti unutar relativno osnovne ćelije za paletiranje ili kao dio mnogo automatiziranijeg end-of-sustava. Ono što se mijenja jegranica automatizacije-točka u kojoj operateri prestaju obavljati pomoćne zadatke i sustav ih automatski počinje obrađivati.
u aosnovna stanica, operater može ručno postaviti prazne palete na mjesto za paletiranje i ukloniti gotove terete dizalicom za palete ili viličarom. Paletiranje proizvoda je automatizirano, ali logistika paleta ostaje ručna.
u apotpuno automatizirana ćelija, sustav može automatski opskrbljivati prazne palete, postavljati listove, prenositi dovršene palete, komunicirati s nizvodnom opremom za omatanje i koordinirati protok paleta s ostatkom linije. Ljudska uključenost dalje se pomiče prema nadzoru, nadopunjavanju, rukovanju iznimkama i održavanju.
Nijedan pristup nije sam po sebi bolji. Osnovna ćelija može ponuditi jednostavnije i ekonomičnije rješenje gdje su količine proizvodnje umjerene, a operateri već dostupni u blizini. Viša razina automatizacije postaje vrednija kada sam tijek paleta stvara potražnju za radnom snagom, kada je potrebno podržati nekoliko smjena ili kada je cilj automatizirati kompletan kraj{2}}-procesa linije, a ne samo zadatak slaganja.
Ova je razlika važna tijekom specifikacije: odabir robota određuje kako se može rukovati proizvodima; odabirom razine automatizacije određuje se koliko ukupnog tijeka rada paletiranja ostaje ručno.
|
Arhitektura |
Propusnost |
nosivost |
SKU / Fleksibilnost uzorka |
Ljudska interakcija |
Najbolje odgovara |
|
Industrijski robotski paletizer |
Umjereno do visoko |
Umjereno do vrlo visoko |
visoko |
Obično odvojeno od normalnog kretanja robota |
Multi{0}}SKU operacije, teža opterećenja, kontinuirana-proizvodnja, aplikacije koje zahtijevaju i performanse i fleksibilnost |
|
Kolaborativni paletizer |
Niska do umjerena |
Tipično niže od velikih industrijskih sustava |
Umjereno do visoko |
Može podržati bližu interakciju operatera kada je kompletna aplikacija odgovarajuće projektirana |
Prostor{0}}ograničene linije, umjerene stope, upravljivi tereti, operacije s čestim pristupom operatera |
|
Osnovna ćelija za paletiranje |
Određeno odabranom tehnologijom paletiranja |
Određeno odabranom tehnologijom |
Određeno odabranom tehnologijom |
Više pomoćnih zadataka ostaje ručno |
Operacije koje traže ciljanu automatizaciju bez automatizacije cijelog protoka paleta |
|
Potpuno automatizirana ćelija za paletiranje |
Dizajnirano prema zahtjevima cijele linije |
Određeno odabranom tehnologijom |
Ovisi o dizajnu sustava |
Minimalna rutinska intervencija operatera |
Radovi u više-smjena ili s visokom{1}}iskorištenošću tražeći širu automatizaciju kraj--linije |
Stoga je koristan redoslijed odabira prvo aplikacija, drugo arhitektura, a treće oprema. Definirajte potrebnu propusnost, karakteristike proizvoda i palete, varijacije SKU-a, radne sate, raspoloživi prostor, ljudsku interakciju i željenu granicu automatizacije prije nego što odlučite je li industrijski robot, cobot ili konvencionalni paletizator najbolji.
Niste sigurni koja arhitektura paletiranja odgovara vašoj proizvodnoj liniji i tlocrtu tvornice? RBTIC tim za automatizaciju nudi besplatnu procjenu aplikacija. Prilagođavamo robotske ćelije za industrijsko paletiranje i kolaborativna rješenja za paletiranje na temelju vaših stvarnih proizvodnih podataka.
Kako odrediti veličinu robota za paletiranje
Uobičajena pogreška u automatizaciji paletiranja je započeti usporedbom modela robota. Bolji pristup je započeti s podacima aplikacije.
Prije odabira robota za paletiranje, definirajte pet ulaznih podataka za dimenzioniranje: proizvod i opterećenje, potreban protok, doseg i visina palete, SKU i zahtjevi za prelaskom te uzorak palete. Oni određuju što robot-i cijeli sustav za paletiranje-zapravo trebaju učiniti.
1. Težina i dimenzije proizvoda
Robotski teret za paletiranjene treba birati samo na temelju težine proizvoda.
Kutija od 20 kg ne znači samo da je prikladan svaki robot čija je težina veća od 20 kg. Robot mora nositi i proizvod i kraj--alata za ruke (EOAT), ostavljajući pritom odgovarajuću inženjersku marginu za primjenu.
Koristan početni odnos je:
Potrebna nosivost > težina proizvoda/kupa + EOAT težina
Na primjer, pretpostavimo da sustav rukuje jednom kutijom od 20 kg po ciklusu, a EOAT teži 12 kg. Robot već nosi kombinirani teret od 32 kg. Odabir robota samo na temelju težine sanduka od 20 kg stoga bi bio premali od veličine aplikacije.
Za više{0}}aplikacije odabira, izračunajte nosivost koristeći ukupni teret kojim se upravlja u jednom izboru, a ne težinu pojedinačnog proizvoda. Ako isti sustav odabere dva sanduka od 20 kg istovremeno, proizvodni dio korisnog tereta postaje 40 kg.
Dimenzije proizvoda također su važne. Velika ili dugačka torbica može pomaknuti kombinirano težište dalje od zapešća robota, a njezina fizička omotnica utječe na dizajn hvataljke, razmake i dostupne položaje. Stoga dva proizvoda iste težine mogu robotu postaviti vrlo različite zahtjeve.
U fazi odabira dokumentirajte barem:
Maksimalna težina proizvoda
Maksimalan broj proizvoda po izboru
Dužina, širina i visina proizvoda
Procijenjena ili predložena EOAT težina
Odaberite orijentaciju i sve neuobičajene uvjete sredi--centra gravitacije
2. Potrebna propusnost
Izjave poput "robot mora biti brz" nisu korisni zahtjevi za veličinom. Protok treba prevesti u mjerljivu stopu odabira.
Jednostavan prvi{0}}proračun je:
Potrebni izbori/min=dolaznih proizvoda/min ÷ proizvoda po izboru
Razmotrite proizvodnu liniju20 kutija u minuti.
Ako robot rukuje jednom kutijom po izboru:
20 kutija/min ÷ 1 kutija/kup=20 komada/min
Ako EOAT može pouzdano rukovati s dvije kutije po izboru:
20 kutija/min ÷ 2 kutije/piju=10 pijuka/min
Ovo ilustrira zašto EOAT strategija može imati veliki učinak na dimenzioniranje robota. Povećanje broja proizvoda po rezu može smanjiti potreban broj robotskih ciklusa, iako također može povećati nosivost, složenost alata i zahtjeve za prostorom. Međutim,odabira po minuti je izračun provjere, a ne jamstvo dostižne stope proizvodnje.
3. Doseg i visina palete
Domet robota trebao bi se procijeniti kao problem geometrije rasporeda, a ne kao pojedinačni kataloški broj.
Počnite s bazom robota i mapirajte kompletnu putanju kretanja:
Baza robota → točka odabira → položaj palete → najviša i najudaljenija točka postavljanja
Robot mora doseći sve potrebne položaje zadržavajući upotrebljivo kretanje i izbjegavajući okolnu opremu.
Ključne dimenzije uključuju:
Položaj i visina pokretne trake
Udaljenost od baze robota do točke odabira
Položaj palete u odnosu na robota
Dimenzije palete
Maksimalna gotova visina hrpe
Najdalji položaj postavljanja na paleti
Čuvanje i druge fizičke prepreke
Sustav s dvije-palete zaslužuje posebnu pozornost. Posluživanje paleta s dvije strane robota može povećati potrebnu radnu omotnicu i može učiniti udaljene kutove jedne ili obje palete kritičnim položajima dosega. Pogled odozgo-je koristan za provjeru horizontalnih udaljenosti od baze robota do transportne trake i kutova paleta. Izgled sa-strane strane tada bi trebao potvrditi okomiti domet od visine pijucka do maksimalne visine hrpe.
Važno pitanje nije jednostavno: "Prelazi li maksimalni doseg robota ovu udaljenost?" Ono glasi: "Može li robot dosegnuti svaku potrebnu pozu odabira i postavljanja s predloženim EOAT-om i proizvodom tijekom cijelog ciklusa palete?"
4. Broj SKU-ova i promjena
Broj SKU-a utječe više od toga može li robot fizički uhvatiti različite proizvode. Određuje koliko fleksibilan mora biti cjelokupni sustav paletiranja.
Procijenite zahtjeve za prelaskom na tri razine.
Softver:Kako se uzorci paleta i recepti proizvoda pohranjuju i odabiru? Mogu li se operateri prebacivati između unaprijed definiranih SKU-ova s HMI-ja ili je za promjenu potrebna pomoć pri programiranju?
Alati:Može li jedan EOAT rukovati cijelim asortimanom proizvoda ili su potrebni različiti alati? Svestrani EOAT može pojednostaviti promjene, dok-strategija promjene alata može pružiti bolju izvedbu rukovanja za proizvode s vrlo različitim veličinama, težinama ili površinama.
Operacija:Što operater mora fizički učiniti kada se SKU promijeni? To može uključivati odabir recepta, podešavanje vodiča, promjenu alata, premještanje opreme, utovar različitih materijala za palete ili potvrdu novog uzorka.
Za multi-SKU liniju, stoga, korisno pitanje nije jednostavno:"Može li robot rukovati svim našim SKU-ovima?"
to je:"Koliko je intervencija potrebno kada se SKU promijeni?"
Ta razlika čini vrijeme prijelaza, uključenost operatera i upravljanje receptima eksplicitnim kriterijima odabira, a ne problemima otkrivenim nakon instalacije.
5. Uzorak paleta i stabilnost opterećenja
Uzorak palete nije samo rezultat procesa paletiranja. To je također ulaz u dizajn automatizacije. Stupci-naslagani i isprepleteni uzorci, na primjer, mogu zahtijevati različite sekvence postavljanja i usmjerenja proizvoda. Raspodjela težine utječe na to gdje se proizvodi trebaju postaviti, dok dopušteni prepust može utjecati na potrebnu preciznost na rubovima palete.
Ostala relevantna razmatranja uključuju:
Stog stupaca u odnosu na isprepletene uzorke
Orijentacija proizvoda unutar svakog sloja
Raspodjela težine po paleti
Najveći dopušteni prepust
Poravnanje--sloja
Završena-stabilnost opterećenja
To dovodi do važne razlike:"Robot može postaviti proizvod" i "rezultirajuće opterećenje palete je stabilno" dva su različita inženjerska pitanja.
Odabir robota bi se stoga trebao temeljiti na provjerenim uzorcima paleta, a ne samo na dimenzijama proizvoda.
Kako odabrati pravi EOAT i Vision sustav za paletiranje
Odabir robota ne može se odvojiti od rukovanja proizvodom. Robot može imati dovoljno nosivosti, dosega i brzine za primjenu, ali sustav će i dalje biti neuspješan ako kraj--alata za ruke ne može pouzdano izabrati, kontrolirati i pustiti proizvod.
Korisnije početno pitanje stoga nije"Koju hvataljku da kupimo?"ali: Kako se proizvod ponaša kada se uzme, premjesti i postavi-i zna li robot točno gdje će taj proizvod biti?
Materijal proizvoda, stanje pakiranja, geometrija, krutost, kvaliteta površine, orijentacija dolaska i varijabilnost SKU-a utječu na EOAT i strategiju vizije.
|
Proizvod/stanje |
Uobičajeni EOAT pristup |
Tipična potreba za vidom |
Ključni rizik za procjenu |
|
Čvrsti kartoni ili kutije s ravnim površinama koje se mogu zatvoriti |
Vakuumski alati |
Često nepotrebno kada se položaj i orijentacija kontroliraju |
Porozne površine, trake/šavovi, oštećene kutije, curenje vakuuma |
|
Torbe ili vreće |
Stezaljka, vilica, potporni-stil ili alat-specifičan za primjenu |
Jako ovisi o tome koliko dosljedno proizvod stiže |
Deformacija proizvoda, pomicanje sadržaja, nedosljedan oblik |
|
Cilindrični spremnici kao što su kante ili bačve |
Geometrijski-specifični mehanički, vakuumski ili specijalizirani alati |
Često nepotrebno s kontroliranim pozicioniranjem; korisno kada orijentacija/lokacija varira |
Kontrola proizvoda tijekom kretanja i značajke pouzdanog držanja |
|
Magnetski-kompatibilni proizvodi |
Magnetski ili hibridni alati prema potrebi |
Obično se određuje potrebama pozicioniranja/identifikacije, a ne metodom hvatanja |
Kompatibilnost materijala, stanje površine, ponašanje pri otpuštanju |
|
Više proizvoda po odabiru |
EOAT s više-zona ili više{1}}proizvoda |
Obično nije potrebno ako je grupiranje mehanički kontrolirano |
Kombinirana nosivost, varijacije razmaka, nepotpuni trzaljke |
|
Nasumično pozicionirani proizvodi |
Ovisi o proizvodu |
Često je potrebno za lokalizaciju |
Odaberi-nesigurnost lokacije |
|
Proizvodi s promjenjivom orijentacijom |
Ovisi o proizvodu |
Često je potrebno za otkrivanje orijentacije |
Nepravilan položaj zahvata |
|
Mješoviti SKU-ovi u jednom retku |
Svestrani ili promjenjivi EOAT ovisno o asortimanu proizvoda |
Može biti potrebno ako identitet SKU-a nije osiguran uzvodnim kontrolama |
Pogrešna identifikacija i netočan recept za palete |
|
Sortiranje ili paletiranje-na temelju crtičnog koda |
Proizvod-prikladan EOAT |
Obavezno kada podaci crtičnog koda odlučuju o rukovanju |
Nečitljive ili neispravno predstavljene oznake |
EOAT i vizualni sustav u konačnici bi se trebali ocijeniti kao jedno rješenje za rukovanje. Kamera ne može nadoknaditi hvataljku koja ne može pouzdano kontrolirati proizvod, a napredna hvataljka ne uklanja potrebu za lokalizacijom kada proizvod stigne nepredvidivo.

Što je potrebno kompletnoj ćeliji za paletiranje?
Nakon što se razumiju zahtjevi robota, nosivosti, dosega i-rukovanja proizvodom, sljedeći je korak definiranjegranica sustava.
Robot za paletiranje ne radi izolirano. Proizvodi moraju stizati na predvidljiv način, prazne palete moraju biti dostupne, gotovi utovari moraju napustiti radno područje, operateri trebaju način kontroliranja procesa, a cijela ćelija mora funkcionirati unutar odgovarajuće sigurnosne arhitekture.
Zbog toga usporedba ponuda temeljena samo na cijeni robotske ruke može dovesti u zabludu. Dva dobavljača mogu predložiti istog ili sličnog robota, ali uključuju vrlo različite razine transporta, rukovanja paletama, kontrola, softvera, sigurnosne opreme i nizvodne integracije. Potpuna ćelija za paletiranje može uključivati sljedeće funkcije ovisno o proizvodnom procesu.
Ulazni transporteri
U ćeliji za paletiranje, ulazni transporter čini više od transporta proizvoda s jednog mjesta na drugo. Njegova glavna uloga je dapredstaviti proizvode robotu u kontroliranom stanju.
Robot treba znati kada je proizvod dostupan i, u većini primjena, gdje će biti kada dođe do izbora. Zbog toga je važno nekoliko funkcija uvlačenja:
Razmak proizvoda
Orijentacija na proizvod
Akumulacija
Mjerenje ili indeksiranje
Kontrola protoka između uzvodne proizvodnje i robota
Na primjer, proizvodi mogu stizati kontinuirano od pakirača sanduka, ali robot za paletiranje može trebati definirane razmake između sanduka kako bi izvršio pouzdano odabiranje. Ako uzvodna proizvodnja privremeno premašuje robotovu trenutnu stopu rukovanja, može biti potrebna i akumulacija kako bi se spriječila česta zaustavljanja linije.
Orijentacija je također bitna. Ako svaka kutija mora stići s istom stranom okrenutom prema robotu, mogu se koristiti vodilice ili druge mehaničke kontrole za uspostavljanje tog stanja prije točke odabira. Ako se orijentacija ne može kontrolirati mehanički, to će se možda morati kompenzirati strategijom rukovanja i vida.
Relevantno inženjersko pitanje stoga nije jednostavno je li uključena pokretna traka. to je:Može li ulaz dosljedno predstavljati proizvode brzinom, razmakom, položajem i orijentacijom koju zahtijeva robot?
Dozator za palete
Svaki proces paletiranja zahtijeva prazne palete. Dizajn sustava mora odrediti da li se te palete isporučuju ručno ili automatski.
U jednostavnijoj ćeliji, operater može postaviti praznu paletu u položaj za paletiranje nakon uklanjanja svakog dovršenog tereta. Time se smanjuje oprema za automatizaciju, ali rukovanje paletama ostaje dio rada operatera.
Za aplikacije namijenjene za rad s manje intervencija, adozator paletamože pohraniti više praznih paleta i automatski ih unijeti u sustav.
Na primjer, automatiziranje robota dok se zahtijeva od operatera da svakih nekoliko minuta utovaruje novu paletu može dovesti do vrlo različitih ušteda rada od sustava koji automatski doprema prazne palete i uklanja dovršene utovare.
Outfeed i rastezljivo omatanje
Ciklus paletiranja ne mora nužno završiti kada se postavi finalni proizvod.
Dovršena paleta mora napustiti radno područje robota kako bi se sljedeća paleta mogla obraditi. Stoga je potrebno definirati arhitekturu sustavakako se gotovi tereti kreću nizvodno.
Na najjednostavnijoj razini, gotova paleta može ostati na mjestu dok se ručno ne ukloni viličarom ili dizalicom za palete. Automatiziraniji sustavi mogu prenijeti gotove palete na pogonske pokretne sekcije i automatski premjestiti nove prazne palete na mjesto.
Dizajn također treba uzeti u obzir što se događa nakon paletiranja.
Ako gotovi tereti zahtijevaju rastezljivo omatanje, označavanje, vaganje, inspekciju ili neku drugu operaciju pakiranja, ćelija za paletiziranje će se možda morati povezati s tim sustavima. To može uključivati i fizički protok materijala i komunikaciju kontrola.
Osobito za rastezljivo omatanje moguće je nekoliko arhitektura. Omatanje se može izvesti u zasebnoj nizvodnoj stanici, integriranoj u zajedničku transportnu liniju ili bliže uklopljenoj u proces paletiranja.
HMI i softver-za uzorke paleta
HMI i upravljački softver određuju način interakcije operatera sa sustavom za paletiranje tijekom normalne proizvodnje, promjena proizvoda i grešaka.
Za proizvodnu ćeliju, sučelje obično treba podržavati funkcije kao što su:
Odabir recepta
Odabir SKU-a
Upravljanje uzorcima-paleta
Status proizvodnje
Informacije o alarmu i kvaru
Ručne funkcije ili funkcije održavanja
Obavijesti operatera i postupci oporavka
U multi-SKU aplikacijama, HMI pruža operativni sloj između pohranjenih recepata za paletiranje i ljudi koji upravljaju linijom.
Ključno pitanje nije samo može li kontroler robota pohraniti više programa. Kompletan sustav mora uskladiti odabrani proizvod s ispravnim uzorkom palete, parametrima rukovanja, odredištima i povezanom opremom. Upravljanje uzorcima osobito je važno tamo gdje pogoni rutinski uvode nove veličine sanduka ili konfiguracije paleta. Ovisno o sustavu, stvaranje ili modificiranje uzorka može zahtijevati stručnost u programiranju robota, podršku dobavljača ili samo ovlašteni unos putem više-razine palete-sučelja uzorka.
Ove razlike mogu imati značajan učinak na-dugoročnu upotrebljivost.
Vidljivost kvarova također zaslužuje pozornost. Kada proizvodnja prestane, operateri trebaju dovoljno informacija da shvate što se dogodilo i što je potrebno poduzeti. Alarm kao što je "greška robota" daje daleko manju operativnu vrijednost od sustava dizajniranog da identificira gdje je proces zaustavljen i vodi odgovarajući oporavak.
Kada uspoređujete rješenja, uzmite u obzir ne samo što kontrole mogu učiniti, već i:Što operater zapravo treba učiniti da pokrene, promijeni i oporavi sustav?
Sigurnosni sustavi
Robotska ćelija za paletiranje također zahtijeva sigurnosnu arhitekturu koja odgovara opasnostima i načinima rada cijelog sustava. Sigurnost se ne bi trebala smatrati opcijskim dodatkom koji se dodaje nakon odabira robota i transportera. Osoblje će možda trebati pristup za normalan rad, dopunjavanje paleta, održavanje, uklanjanje zastoja, rad s alatom ili druge zadatke, dok robot i oprema-za rukovanje materijalom mogu stvoriti opasno kretanje.
Ćelija stoga treba definiranu metodu za kontrolu pristupa i dovođenje opasne opreme u odgovarajuće sigurno stanje kada je to potrebno. Specifično rješenje može uključivati fizičku zaštitu, blokirani pristup,-uređaje za otkrivanje prisutnosti i druge zaštitne mjere, ovisno o primjeni i primjenjivim sigurnosnim zahtjevima. Te se tehnologije najbolje procjenjuju kao dio cjelovite procjene rizika stanica, a ne odabiru s popisa generičkih komponenti.
U ovoj fazi definiranja sustava, važna točka je jednostavnija: potpuna ponuda-ćelija za paletiranje treba uključivati potreban sigurnosni opseg, a ne samo opremu koja obavlja proizvodni zadatak.
Ovo je još jedan razlog zašto je sama cijena robota loša osnova za usporedbu. Prijedlog koji isključuje zaštitu, kontrolu pristupa, sigurnosnu integraciju ili mjere-smanjenja rizika može se činiti znatno jeftinijim dok predstavlja vrlo različitu granicu sustava.
NaRBTIĆ, slijedimo načelo odabira prve primjene: svaki robot za paletiziranje i integrirana ćelija konfigurirani su strogo prema težini vašeg proizvoda, uzorku palete, brzini linije i rasporedu mjesta. Pružamo usluge robotske veleprodaje i rješenja na jednom mjestu za proizvodna poduzeća.
Konačni sažetak: odaberite sustave za paletiranje u skladu s vašim stvarnim-svjetskim radnim uvjetima
Mnogi timovi za nabavu započinju svoje putovanje automatizacije paletiranja tako što-najprije stavljaju uži popis marki robota. Međutim, najpouzdanija izvedba paletiranja dolazi od usklađivanja kompletnog sustava s vašom proizvodnom stvarnošću, a ne samo s preferencijama marke.
Nosivost, doseg, brzina ciklusa samo su djelomične metrike. Vaši stvarni radni uvjeti - uključujući težinu i pakiranje proizvoda, stabilnost ulaznog materijala, protok linije, promjenu SKU-a-preko učestalosti, raspored poda, rad u više-smjena, sigurnosne zahtjeve i očekivanu ručnu intervenciju - trebali bi upravljati svakom odlukom.
Robotska ruka s-poznatim robnim markama ne može nadoknaditi loše-odgovarajući EOAT, nedovoljnu kontrolu uvlačenja, nepotpunu sigurnosnu postavku ili pogrešno-izračunatu radnu omotnicu. Čak i-hardver visoke kvalitete pružit će loš ROI ako arhitektura sustava ne ispunjava-specifična ograničenja vaše web-lokacije.
Počnite od podataka svoje aplikacije: najprije definirajte propusnost, specifikacije proizvoda, uzorke paleta, granice automatizacije i ograničenja prostora. Zatim procijenite integrirana rješenja ćelija za paletiranje prema tim zahtjevima. Brend postaje sekundarni faktor, nakon što sustav zadovolji vaše operativne potrebe.
Jeste li spremni za implementaciju robotskog paletiranja?
Ako nadograđujete svoju automatizaciju na kraju linije ili tražite pouzdane dobavljače robota za paletiranje, kontaktirajte RBTIC kako biste dobili svoje besplatno prilagođeno rješenje za paletiranje i dizajn izgleda. Pregledajte naše industrijske i kolaborativne modele robota za paletiranje za konfiguracije i specifikacije.