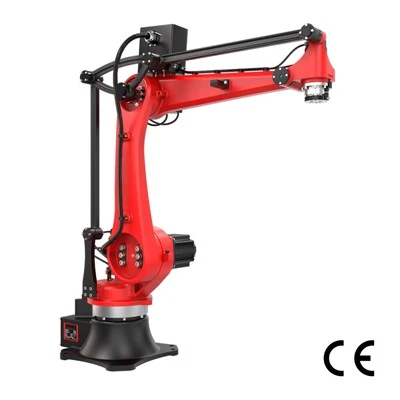
AKompletna robotska ćelija
Potpuna robotska ćelija sastoji se od robotske ruke plus prilagođenih učvršćenja i cijelog niza automatizirane opreme prilagođene specifičnim scenarijima primjene.
Krajnji efektori i prilagođene hvataljke

Evo dijela koji tiho odlučuje o projektima:krajnji efektor. Ruka pomiče hvataljku u položaj; hvataljka obavlja stvarni posao, što ga čini najpodcijenjenijom komponentom u ćeliji. Odabir alata ovisi o radnom predmetu: pneumatske ili električne hvataljke za opće rukovanje materijalom, vakuumske hvataljke za ravne radne dijelove, magnetske hvataljke za dijelove od željeznih metala i brz-izmjenjivač alata za više-zadatke prebacivanje na jednu robotsku ruku.
Budući da se stvarni dijelovi toliko razlikuju, norma nije poseban robot-već standardna ruka plusprilagođena hvataljkaizgrađen za vaš dio. Ovo je mjesto gdje projekti idu po zlu: ako odredite savršenu ruku, ali pričvrstite krivu hvataljku, vrijeme ciklusa i prinos kolapsiraju. Odabir ruke laka je polovica; hvataljka je mjesto gdje postoji rizik.
Vid, senzori i prezentacija dijelova
Vizija je uzbudljiva, pa dopustite da vas prvo odgovorimo od nje. Zaista trebate arobot strojnog vidakada dijelovi stignu nepredvidivo-nasumični položaji u spremniku, miješani proizvodi, orijentacija koju ne možete jamčiti. Ali ako se dolazni dijelovi mogu locirati pomoću ladice, gnijezda ilirobotsko učvršćenje, dobar uređaj je gotovo uvijek jeftiniji i pouzdaniji od kamere. Vizija povećava stvarne troškove: hardver, ugađanje i stalna rasvjeta-i-teret održavanja-promijenite žarulju ili dopustite da se sunčeva svjetlost pomakne i kalibracija pomakne.
Dakle, iskreno pitanje nije "trebamo li dodati viziju," nego "možemo li umjesto toga popraviti prezentaciju dijela?" Riješite prezentaciju s učvršćenjem gdje možete; posegnuti za vizijom samo kada dijelovi doista ne žele stajati mirno.
Periferije
Ruka robota samo je jedan redak na vašem popisu materijala. Robotski periferni uređaji pretvaraju ga u potpuno funkcionalnu ćeliju za zavarivanje.
Pozicioner
Pozicioner naginje ili rotira obradak, omogućujući ruci robota pristup površinama koje bi inače bile nedostupne.
Staza 7. osi
Tračnica 7. osi je sustav tračnica koji nosi cijelog robota, proširujući njegov radni doseg na velike udaljenosti ili preko više radnih stanica.
Pokretna traka
Pokretna traka prenosi ulazne sirove dijelove i izlazne gotove izratke, uspostavljajući radni ritam robotske ćelije.
Hranilica/lijevak
Ulagač ili lijevak opskrbljuje sirove izratke s dosljednim pozicioniranjem, omogućujući robotskoj ruci pouzdano lociranje i odabiranje dijelova.
Kontrolni ormar
U upravljačkom ormaru nalazi se upravljač, servo pogoni i I/O moduli koji upravljaju cijelom robotskom ćelijom.
Dovod zraka
Dovod zraka osigurava komprimirani zrak za pneumatske hvataljke i stezne elemente. Često se podcjenjuje sve dok nedovoljan pritisak poremeti proizvodnju.
Sigurnost i sukladnost
Sigurnost robotanije jedno rješenje-to je usklađivanje čuvara s interakcijom. Fizička ograda odgovara potpuno automatiziranoj zoni u koju operateri ne ulaze tijekom rada. Svjetlosna zavjesa pristaje tamo gdje operateri dolaze i odlaze: prijeđe snop i ćelija se zaustavlja. Ograničenje sile-odgovara istinski zajedničkom radnom prostoru. Odlučujući faktor je jednostavan: koliko često i koliko blizu ljudi moraju ulaziti u zonu? Što god odabrali, procjena rizika obavezna je svugdje gdje osoba može doći do radne zone i svaki put kada pokrenete novi proces.
Cobot vas ne izuzima-za kolaborativni hardver i dalje ga treba. Ovo je dio posla integratora, a ne naknadna misao na kraju.
Za primjenjive standarde pogledajte ISO 10218-1/2 i ISO/TS 15066 →
Integracija i signali
Robot rijetko radi sam-on mora razgovarati sa strojevima oko sebe, a taj razgovor jestintegracija robota. Srž toga jePLC rukovanje: vaš robot i vaša preša, CNC, stroj za kalupljenje ili linijski upravljač šalju signale-"Jasno sam", "sigurni ste za zatvaranje", "dio je spreman"-tako da djeluju ispravnim redoslijedom umjesto da se sudaraju. Kako bi se omogućila besprijekorna komunikacija između-uređaja, sva oprema komunicira preko uobičajenih industrijskih protokola kao što suEtherNet/IPili Profinet.
Poanta koju vrijedi internalizirati: integracija nije instaliranje robota, to je dobivanje sobe pune opreme za suradnju na znak. Ta koordinacija-a ne sama ruka-je težak dio, i to je pravi razlog zašto projekt treba nekoga tko se bavi integracijom, a ne samo nekoga tko prodaje robote.
Kako izgleda tipična implementacija
6 koraka
Tipičnoproces postavljanja robotaodvija se u šest koraka, svaki s rezultatom.
Zahtjev
Definirajte dio, ciklus, raspored i kriterije uspjeha.
Simulacija
Modelirajte ćeliju kako biste dokazali doseg, vrijeme ciklusa i nepostojanje sudara prije nego što se izgradi.
Izgraditi
Sastavite ruku, hvataljku, periferne uređaje i kontrole.
FAT (Tvornički prijemni test)
Pokrenite i potpišite ćeliju na svojim dijelovima na gradilištu, prije isporuke.
Instalirati
Postavite ga na svoj kat i spojite komunalije i signalizaciju.
SAT (Site Acceptance Test) i obuka
Ponovno -provjerite izvedbu na mjestu, a zatim obučite svoj tim.
Što pripremiti prije dolaska robota
Glatka instalacija ovisi o tome što je spremno prije dolaska kamiona. Jezgrazahtjevi za instalaciju robotas vaše strane: pripremljeno mjesto s podom ili temeljem koji može podnijeti opterećenja i vibracije; struja i komprimirani zrak dovode do ćelije s pravom snagom; i-lako ih je previdjeti-dosljedne ulazne dijelove, budući da će se ćelija podešena na čistu, ponovljivu zalihu spotaknuti o zalihu koja varira.
Održavanje i vijek trajanja
Održavanje robotaje lagan, ali nije izboran. Pridržavajte se planiranih servisnih intervala: ponovno -podmažite reduktore i pregledajte kabele i crijeva koji se stalno savijaju i prvi troše. Povremeno ponovno -provjeravajte ponovljivost kako bi se zanošenje uhvatilo prije nego što se pojavi na vašim dijelovima. Obrađena na ovaj način, kvalitetna industrijska ruka ima dug radni vijek-mnogo godina proizvodnje-s reduktorima i dotjerivanjem-, a ne sama ruka je ono što mijenjate usput.
Tri vrlo različita posla

Lasersko zavarivanje, pokrovne ploče od nehrđajućeg čelika
Tanke pokrovne ploče od nehrđajućeg čelika zahtijevaju glatke, neprekinute zavare duž konturiranih rubnih šavova. Plamen za zavarivanje mora održavati točan fiksni kut u odnosu na spoj tijekom cijelog ciklusa zavarivanja.
Osnovne funkcije pozicioniranja ne mogu pratiti zakrivljene konture dok zaključavaju stabilan kut gorionika. Tanka -robotska ruka sa šest{2}}osi zgloba stoga je bila obvezna, a ne samo dodatni dodatak.
Izgled ćelije robota
Sinkronizirani servo pozicioner pretvara obratke u dostupne položaje za zavarivanje. Unutarnje usmjeravanje kabela uredno uvlači sve žice dalje od putanje zavarivanja kako bi se uklonile smetnje.
Konačni rezultat
Ćelija daje dosljedne, ujednačene laserske zavare širom-zavarenih šavova. Sve metrike performansi potvrđuju se tijekom FAT-a s dijelovima-koje dostavlja kupac prije otpreme.
Briga o preši s točnošću postavljanja ±0,05 mm
Ova automatizirana linija-za prešanje zahtijeva dosljedno postavljanje dijelova u matricu unutar tolerancije od ±0,05 mm za svaki ciklus. Robotska ruka mora ući i potpuno izaći iz preše u savršenoj sinkronizaciji s udarcem.
Ponovljivost je ovdje bila ključna odlučujuća specifikacija - radni radijus i brzina putovanja bili su sekundarni čimbenici. Ova je ruka odabrana jer se vraća u svaki programirani naučeni položaj unutar ±0,05 mm pri svakom pojedinom potezu.
Konfiguracija robotske ćelije
Alati pneumatske hvataljke omogućuju brzo rukovanje dijelovima. U međuvremenu, vrijeme blokiranja sigurnosne zone potpuno je sinkronizirano s prešom, osiguravajući da ruka u potpunosti očisti matricu prije zatvaranja kalupa.
Konačni ishod
Ruka održava točnost postavljanja od ±0,05 mm u određenom taktnom vremenu, s nula neplaniranih zastoja tiska pripisanih kvarovima robota.


Paletiranje zakrivljenih krutih ploča
Krute zakrivljene ploče zahtijevale su slaganje u stabilan raspored paleta, no njihova nepravilna geometrija značila je da standardne hvataljke izvan--polica nisu mogle pouzdano uhvatiti dijelove.
Za razliku od prethodne dvije primjene, odabir same ruke bila je jednostavna odluka: paletizator s 4-osi upravljao je svim pokretima podizanja, rotacije i postavljanja. Odlučujući inženjerski čimbenik bio je kraj--alata za ruke, a ne robot - ova komponenta sama čini ili kvari svaki zadatak paletiranja.
Konfiguracija robotske ćelije
Uveli smo prilagođenu-strojnu hvataljku oblikovanu tako da odgovara krivulji ploča, uparenu s namjenskim programiranjem uzoraka paleta kako bismo zajamčili stabilno slaganje.
Konačni ishod
Ćelija omogućuje postojano, ravnomjerno paletiranje zakrivljenih ploča bez ispuštanja obradaka, oslobađajući ručne operatere da se bave drugim radnim procesima proizvodnje.
Suština
Kompletna robotska ćelija je sustav, a ne kupnja. Položaj ruku; hvataljka, prezentacija dijela, sigurnosna strategija i integracija su ono što zapravo čini posao-isporučenim discipliniranim putem od zahtjeva i simulacije do FAT-a, instalacije, SAT-a i stalnog održavanja. To je obrazac u sve tri gore navedene građe: ruka je rijetko bila teži dio-poza, preciznost ili držač. Recite nam svoj dio, ciklus i raspored, a mi ćemo specificirati cijelu ćeliju-ruku, hvataljku i integraciju-a ne samo robota.

FAQ
Koliko vremena je potrebno za postavljanje robotske ćelije?
+
-
Slijedi šest koraka-zahtjevi, simulacija, izgradnja, FAT, instalacija, SAT-obično nekoliko tjedana do nekoliko mjeseci. Prilagođeni alati, složenost simulacije i prerada FAT-a dodaju vrijeme. Mjesto sa spremnim strujom, zrakom, temeljima i konzistentnim dijelovima instalira se daleko brže.
Kako mogu odabrati robota integratora?
Odaberite nekoga tko čini vašu opremu suradnjom, a ne samo prodaje oružje. Pitajte: Simulirate li prije gradnje? Rukovati PLC rukovanjem i signalima? Izraditi procjenu rizika? Odjavite se kod FAT-a na našim dijelovima? Prodavač odgovara o robotu; integrator, o vašem procesu.
Može li jedna robotska ruka obaviti više poslova?
+
-
Da-s-spojnicom alata za brzu izmjenu, jedna standardna ruka mijenja hvataljke i pomiče se između poslova. Granica je rijetko ruka; to je da li hvataljka, prezentacija dijela i ciklus svakog posla odgovaraju istoj ćeliji. Obično je pravo pitanje koja je hvataljka potrebna svakom poslu.